Lidar Drone Scanning
Lidar Drone Scanning 是一个为一台不存在的无人机做的官网。波兰工作室 Riotters 虚构了一个叫 Aevion 的激光雷达巡检无人机品牌,再照着真正的产品官网,从悬停的机身、参数表一路讲到数据软件。整页最像真东西的是结尾那张三维地形图,访客点开图上一个点,镜头飞过去,旁边弹出写着风险等级和置信度的面板,像一份真的巡检报告。
页尾写明这是 Riotters 的技术演示,这个站拿到了 Awwwards 的当日站,也拿过 FWA 的当日站。
01概念
Riotters 做这个站,是为了展示自己能把一件复杂的硬件讲清楚。工作室在 FWA 上的自我介绍只有一句,你的产品很复杂,我们让它一目了然。网站顶部写着 Tech Demo By Riotters,页尾写着这个网站是一个技术演示,想要类似的可以联系,再往下一行小字说明这是一个非商业的技术演示,和 DJI 没有任何关系。Aevion 这个品牌和它的无人机因此都是编出来的,参数则照着 DJI 一款真实的激光雷达设备来写,正文里说这台无人机是围绕 DJI Zenmuse L2 激光雷达载荷设计的。
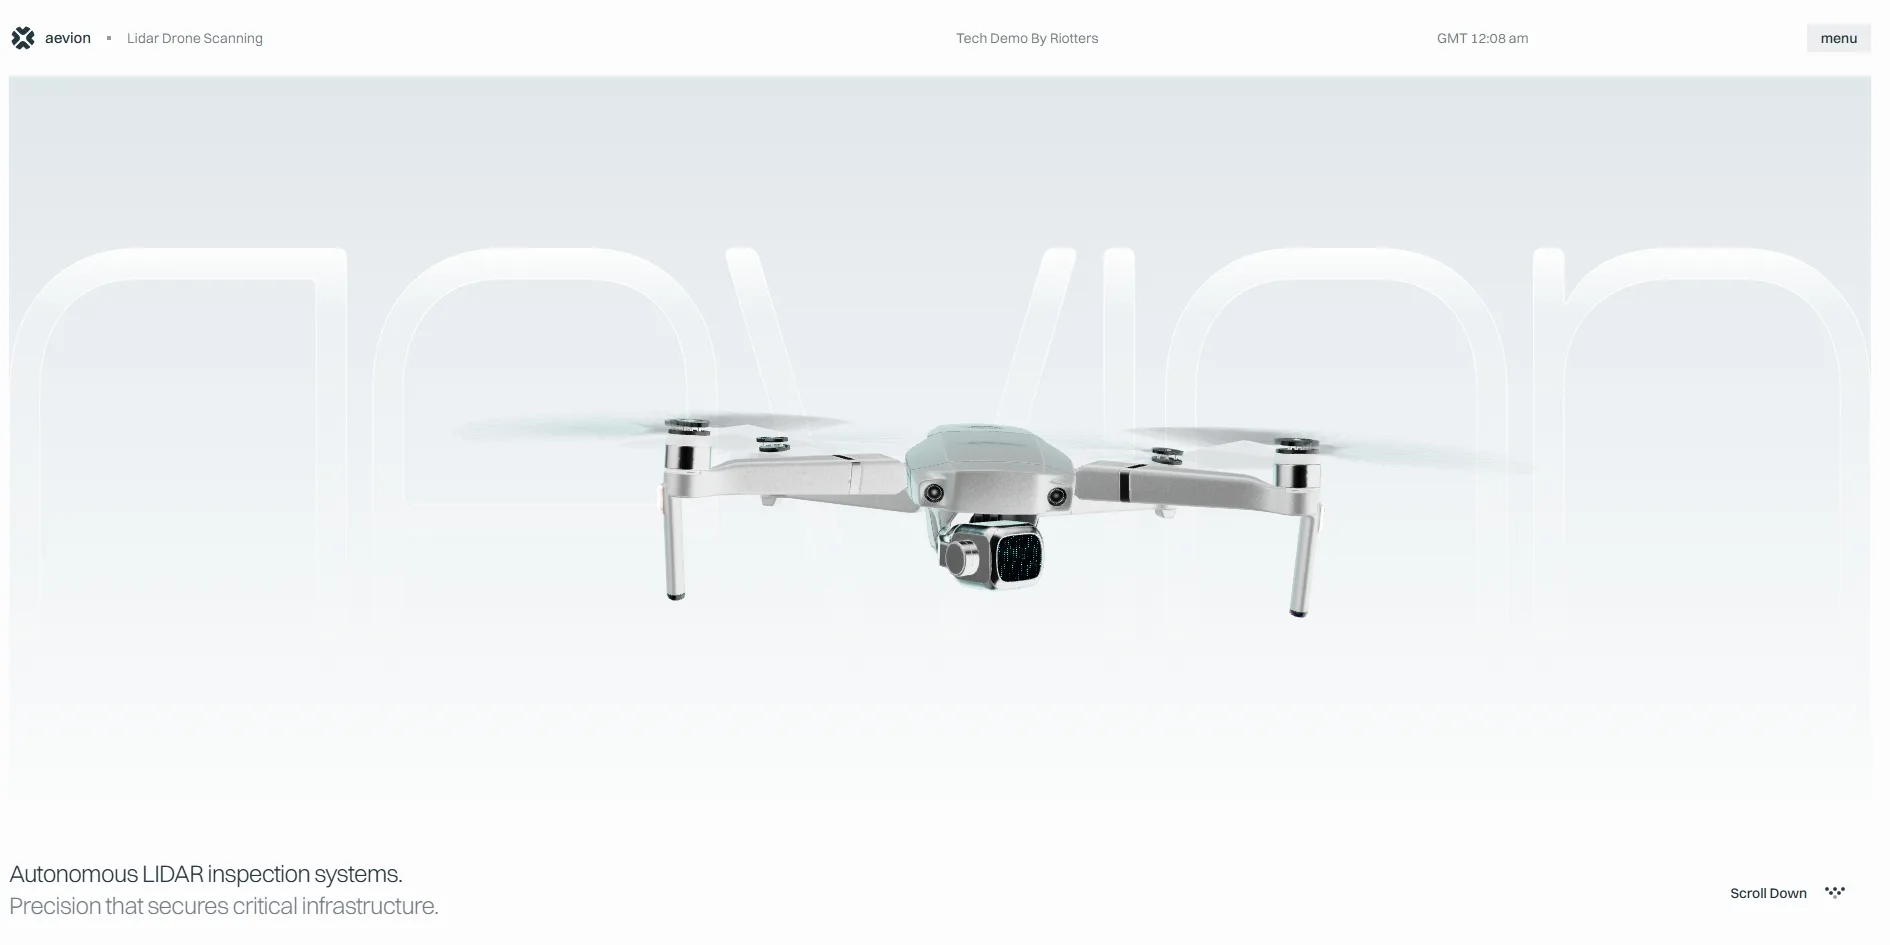
进门的第一眼是一片白底,正中一个数字从 0 往上数,数完之后,一架银白色的无人机在一行巨大的 aevion 空心字前面悬停。下面一行字写着自主激光雷达巡检系统,守护关键基础设施的精度。访客往下滚,页面先用一句很长的标题说明这台无人机做什么,在裂缝、变形和结构风险变成故障之前把它们找出来。这句标题之后是一屏写着 Gear 的大字,介绍它的载荷,再往下是一个半圆形的仪表盘,依次亮出 5 returns、±2 cm 和 450 m 三个参数。
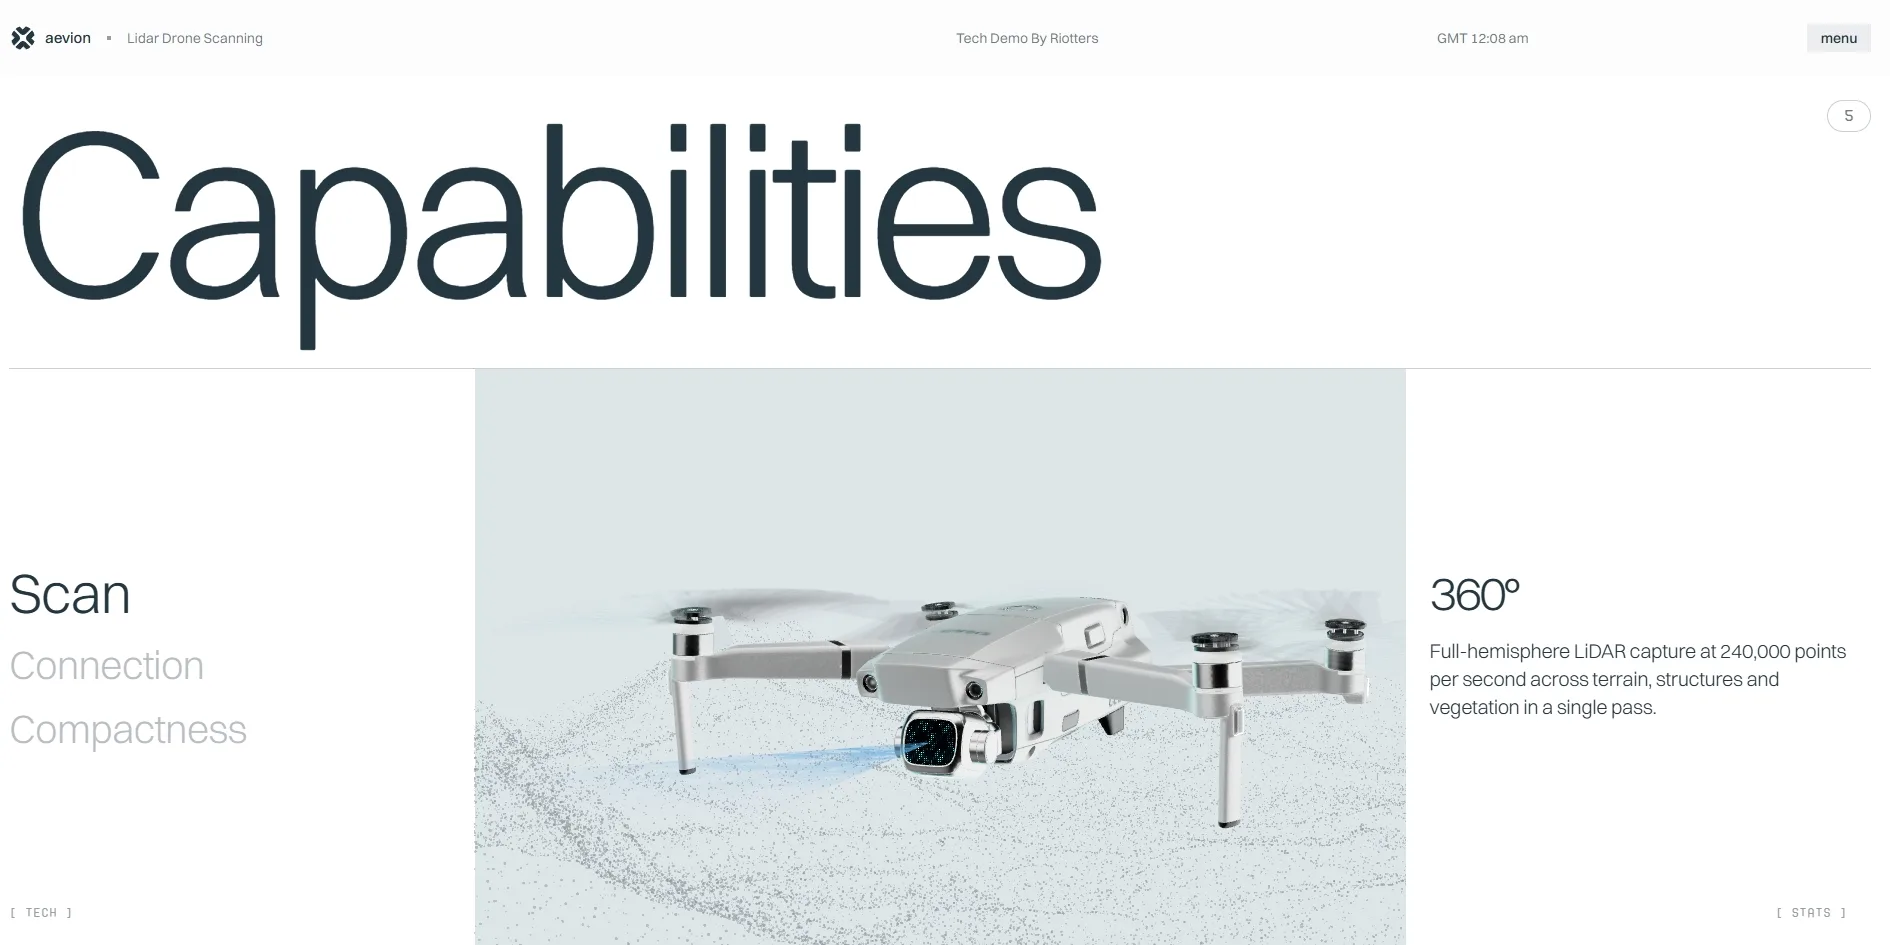
页面的后半段按产品官网的惯例讲用途和能力。Solutions 一段有 Energy、Infrastructure、Industry 和 Geospatial 四个标签,访客点一个,左边的说明文字和下面一张小参数表就换成这个行业的,右边换成一段对应的航拍视频,比如 Energy 是一片太阳能板阵列。Capabilities 一段分成 Scan、Connection 和 Compactness 三项,分别讲 360 度扫描、7 公里的加密遥控链路和折叠后只有 42 厘米的机身。最后的 Software 一段说处理软件能在 20 分钟内把原始飞行数据变成可交付的结果,下面就是那张地形图。
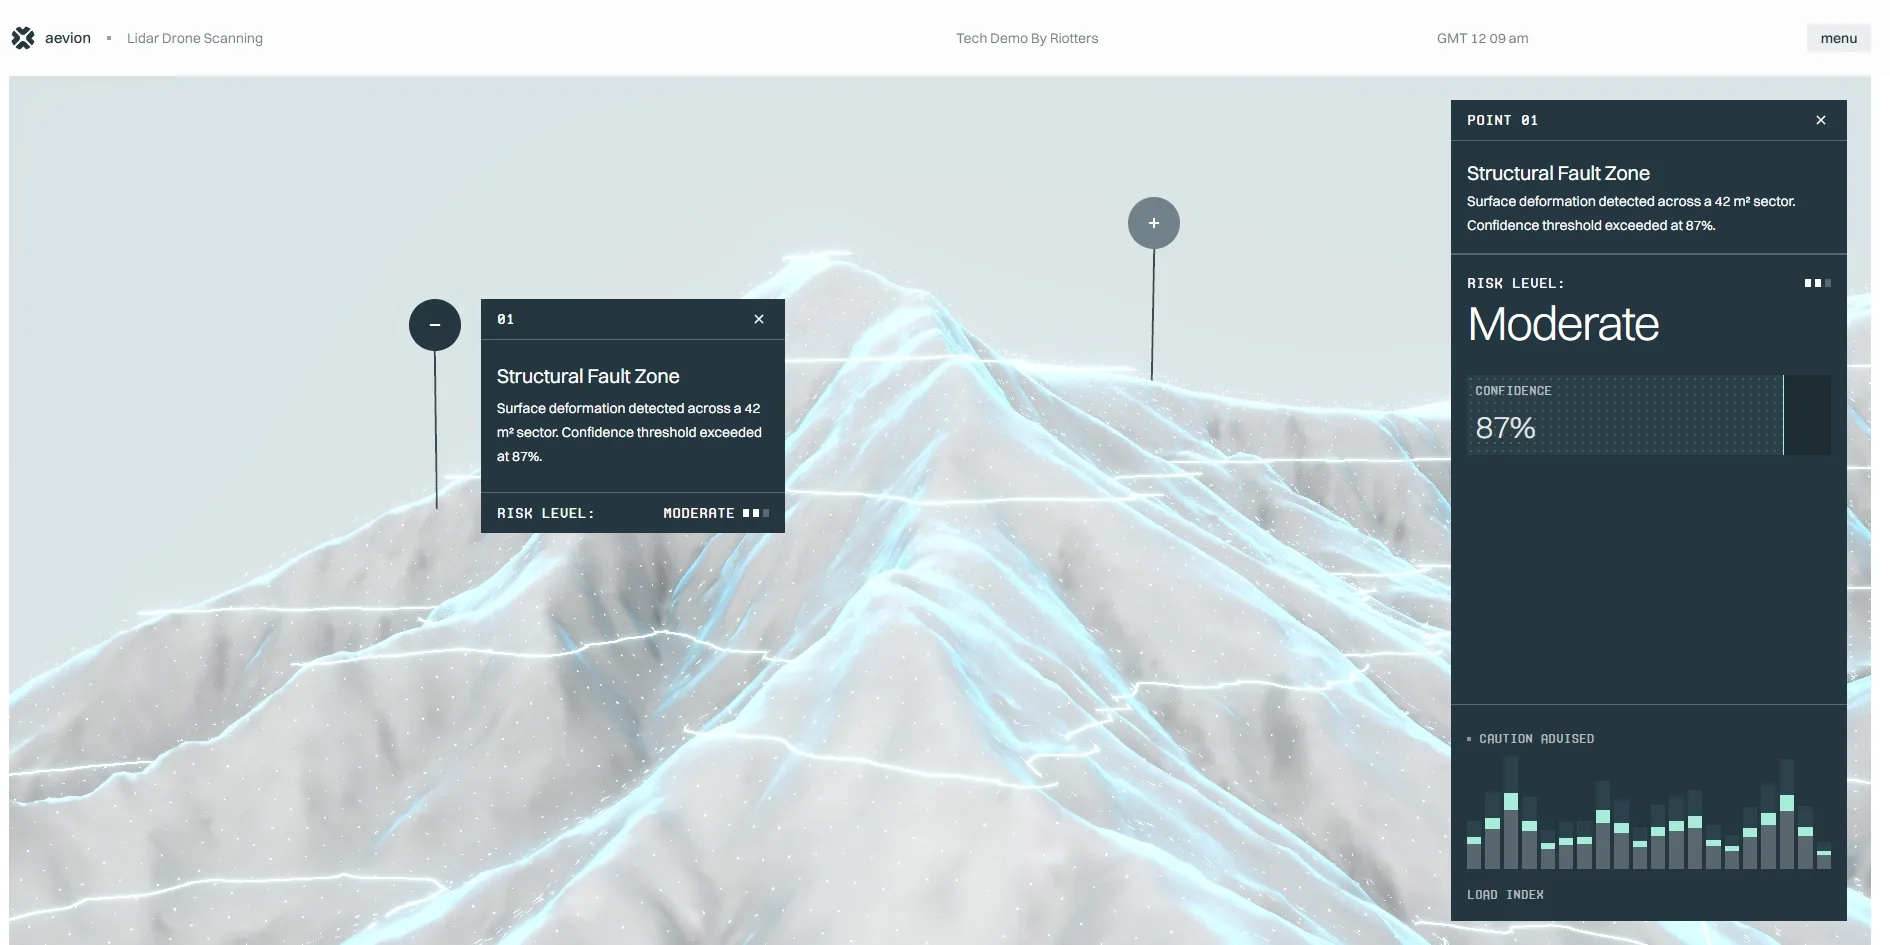
地形图是整页最能让访客自己动手查数据的地方。图上插着三根带加号的标记,分别叫 Structural Fault Zone、Sediment Drift 和 Erosion Scarp。访客点一下,镜头就朝那个点飞过去,旁边弹出一张深色的小卡片,右侧再展开一块完整的面板。以 Structural Fault Zone 为例,面板上写着在一块 42 平方米的区域里检测到地表变形,风险等级 Moderate,置信度 87%,下面还有一排柱状的负荷指数。这些数字同样是编的,但排得像一份真的巡检报告。
02设计
Aevion 的画面几乎只有白、灰和一种接近黑色的深蓝灰,像一份干净的工业产品手册。背景是白色和极浅的灰,首屏有一层从浅灰到白的渐变,正文和大标题用的是深蓝灰。版面上最显眼的一点冷色是浅青色,它出现在激光雷达的光束、扫描点和地形图的等高线上,所以访客一看到这种蓝,就知道这里在讲扫描。
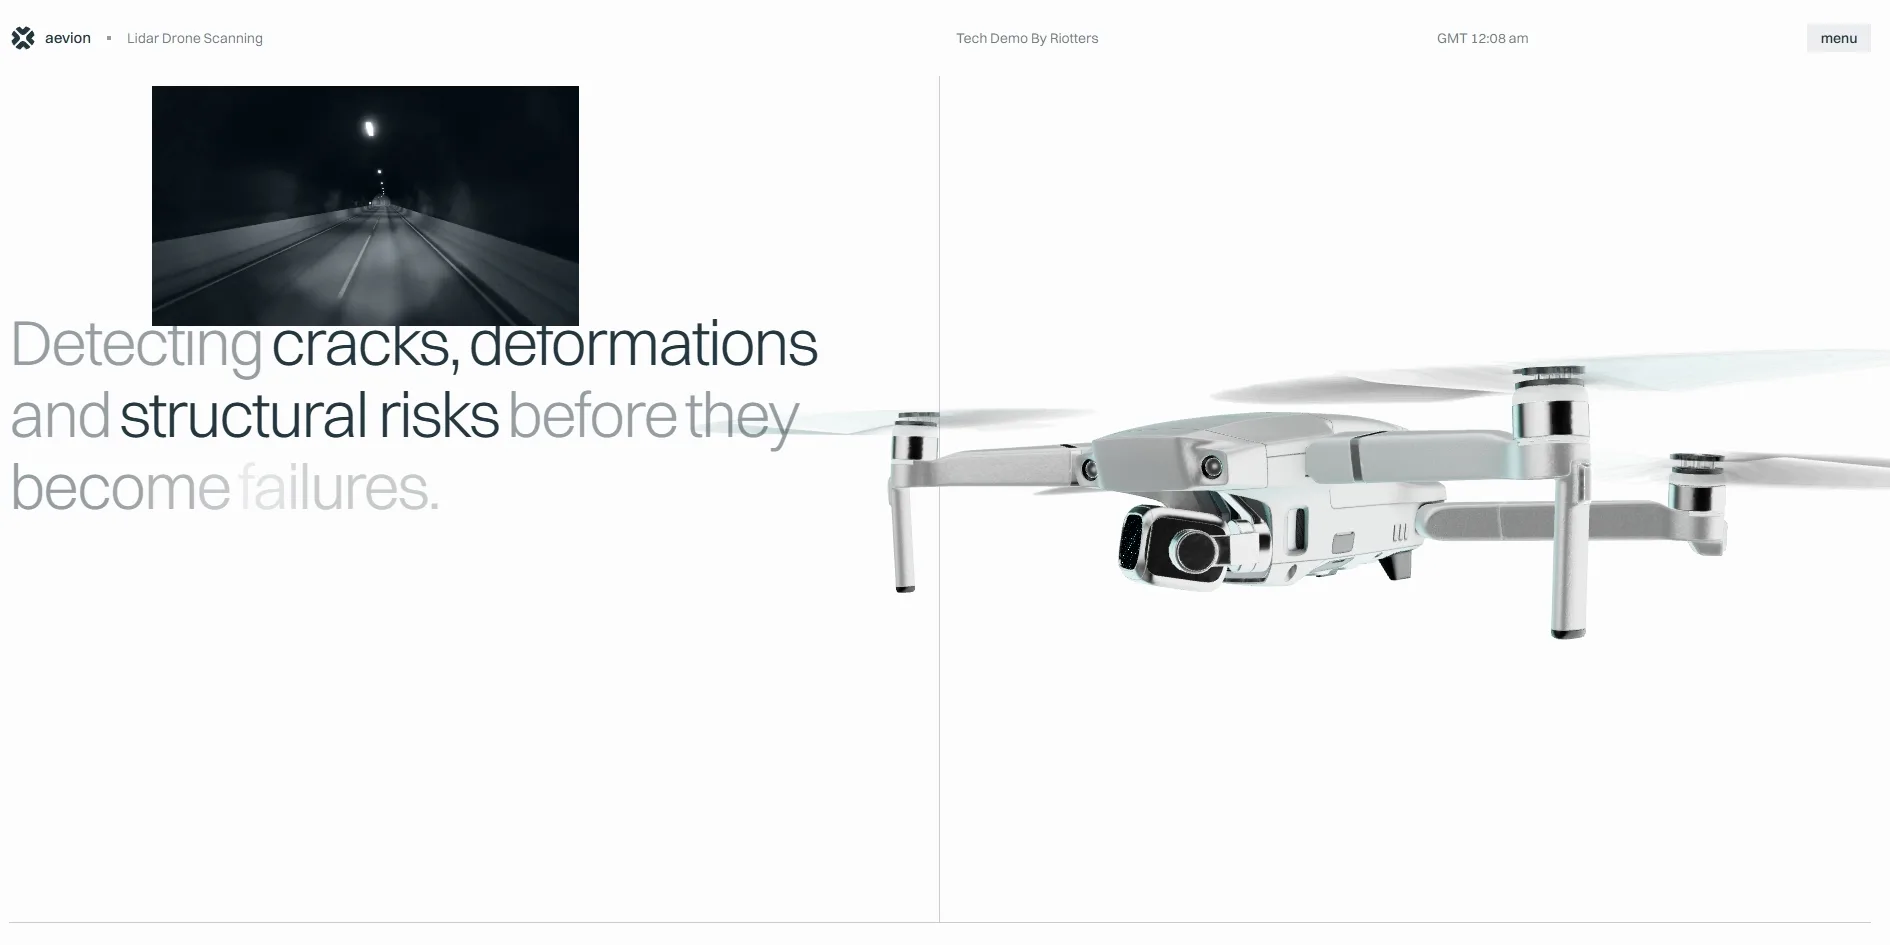
页面上的文字分成两层,一层是说话的,一层是标注的。标题和正文用的是一款无衬线体 Switzer,大标题用得非常细,Gear 和 Capabilities 这样的单词放得比正文大十几倍,占掉半屏的宽度。小标签用的是一款等宽字 Proto Mono,全部大写,外面套着一对方括号,比如 [ TECH ] 和 [ MAX RANGE ],像仪器面板上的刻度说明。那句讲用途的长标题还用深浅来分重点,cracks、deformations 和 structural risks 是深色的,其余的字是浅灰,最后的 failures 几乎淡得看不见。
版面靠细线搭起来,处处有一种测量的感觉。各段之间用很细的横线和竖线分隔,参数放在一格一格的细线框里,仪表盘是一道细细的半圆,上面画着刻度。顶部的导航条也是这种口吻,左边是 Aevion 的标志和 Lidar Drone Scanning,中间是 Tech Demo By Riotters,右边是一个按格林尼治时间走的时钟,冒号会跟着秒数闪。
03动效
那架三维无人机是整页动得最多的东西。无人机画在一块固定铺满屏幕的画布上,访客往下滚时,它不跟着首屏一起滚走。它换一个位置和角度继续留在画面里,从首屏的正中飞到长标题右边,再落到 Gear 和仪表盘那几屏。无人机还会跟着光标转,光标在左边,机头就转向左边,光标移到画面下方,它就把正面对着访客。
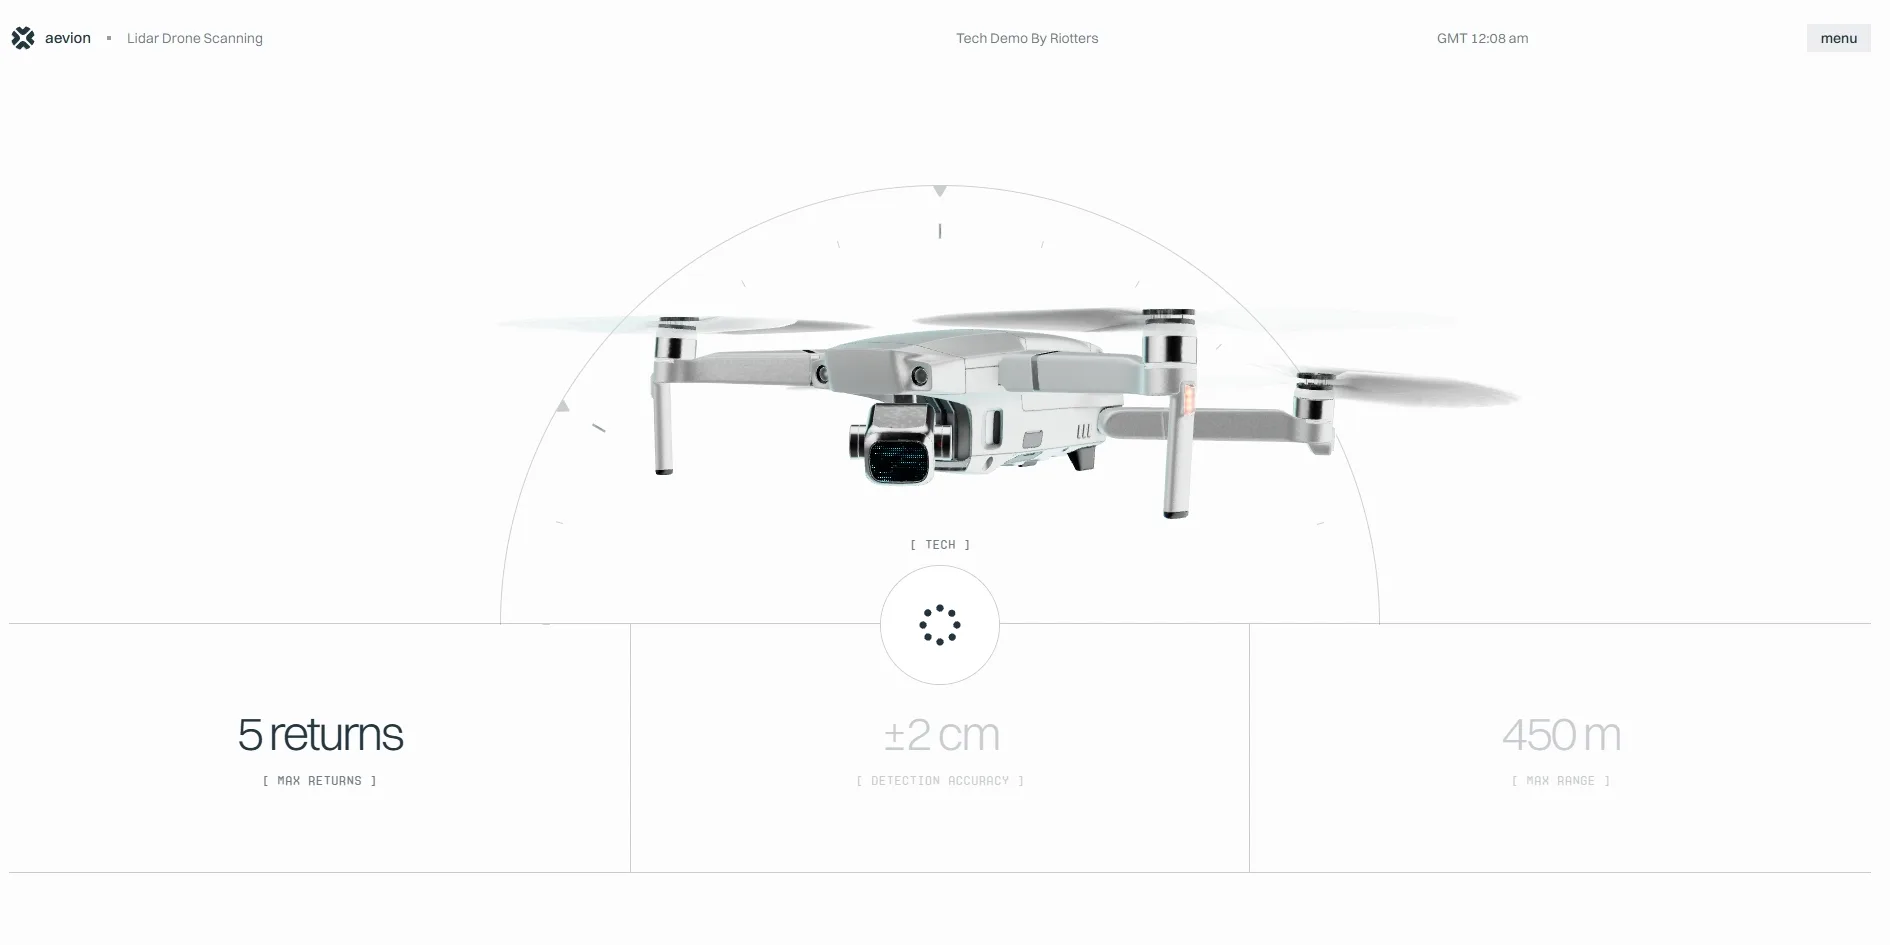
仪表盘那一段是用滚动来翻参数的。访客往下滚时,这一段停在屏幕上不动,三个参数依次从浅灰变成深色。半圆底部的小圆圈里有一个由小点组成的动画图标,每换一个参数,图标就换一种排法。Capabilities 一段同样停住不动,左边的 Scan、Connection、Compactness 跟着滚动轮流变深,中间的画面跟着换。访客点其中一项,页面会直接滚到这一项对应的位置。Scan 那一格里,无人机的镜头射出一道浅蓝色的光,周围的地面变成一片打着旋的扫描点。
除了无人机,页面上还有几处很轻的小交互。长标题里的三个关键词是可以悬停的,光标停在 cracks 上,旁边就弹出一个小窗,放一段对应的视频,光标一离开,小窗就收起来。地形图在光标移动时会轻轻转一点角度,点开标记时镜头会推过去。整页的滚动由平滑滚动库 Lenis 接管,滚轮停下后页面还会再滑一小段。
这一页从头滚到尾,两遍都稳定在每秒 60 帧,没有掉帧的段落。系统里打开减少动态效果的设置之后,滚动仍然带着同样的惯性滑行,站点没有为这个设置关掉平滑滚动。
04工程
这个站用 Next.js 搭起来,三维画面交给 three.js,那几个会动的小图标交给动画工具 Rive。这几个图标的动画文件加起来只有约 3 KB,但要播放它们,站点先下载了一个约 0.8 MB 的 Rive 播放程序。页尾自己列出了用到的六样技术,从前端框架、三维库到内容管理和托管平台都写在上面。
打开 Aevion 的首页要下载约 10 到 13 MB,最大的一类是视频。长标题里那三个关键词各配了一段悬停视频,加起来约 5.3 MB,最大的一段 3.2 MB 就是首次打开时最大的一个文件。这三段视频在页面一打开就全部下载,可它们只有在访客把光标停到那几个词上时才露出来,不悬停的访客永远看不到。三维模型约 6.1 MB,其中无人机约 3.1 MB,两块地形各约 1.5 MB。访客一直滚到底,还会再下载几个行业视频,整页一共约 16 MB。
画面最早在 0.21 到 0.27 秒之间出现,这是首次内容绘制的时间,低于 Google 建议的 1.8 秒,这时访客看到的是白底上那个往上数的数字。完整的首屏要等得久一些,无人机要到大约第 5 秒才完整出现。加载时页面最长一次卡住了 1.5 秒以上,不过布局位移为 0,画面加载完之后没有跳动。
只用键盘的访客大体能走完这个站,只在几处小地方会卡一下。访客按 Tab 键,焦点会依次停在导航、四个行业标签、三个能力选项和地形图上的三个标记,每一处都有清楚的黑色焦点框。不过地形图那三张关着的说明卡片,关闭按钮也在 Tab 键的路线上,焦点会在这三个看不见的按钮上各停一次。菜单和地形图的说明卡片按 Esc 键都关不掉,只能点关闭按钮。页面声明了英语,分出了导航、主体和页脚几个区域,有一个跳到正文的链接,但整页没有一级标题。
05评分与团队
| 奖项 | 出处 | 日期 | 分数 |
|---|---|---|---|
| Site of the Day | Awwwards | 2026-10-06 | 7.68 / 10 |
| FWA of the Day | The FWA | 2026-09-07 | 82 POINTS |
Awwwards 评委给 Lidar Drone Scanning 的四个分项差得不多,Content 最高,得了 7.93,Usability 最低,得了 7.58。内容分最高,和这个站把一个虚构产品讲得像真的一样有关,从参数、行业到风险报告都写得很满。另一组开发评委给了 7.34 分,其中动画最高,得了 8.4,代码结构最低,只有 6.4。FWA 在 9 月 7 日已经给过它当日站,团队在 FWA 上的说明是把无人机原始的激光雷达扫描变成实时的三维点云,直接在浏览器里用 WebGL 渲染。站上看得到的扫描点主要在 Scan 那一格,地形图则看上去是一块实心的地形,表面撒着一层细点,再描上发光的等高线。
| 署名 | 身份 | 战绩 |
|---|---|---|
| Riotters | 波兰什切青的设计和开发工作室,自称专做复杂的设计和品牌项目,客户是面向全球的成长型公司 | Awwwards 作品 1,SOTD 1,HM 1。FWA 1 |
表里的战绩算到写报告时为止,这个站是 Riotters 在两个平台上的第一件获奖作品,而且它不是给客户做的,是工作室给自己做的样品,它真正要推销的是 Riotters 自己的设计和开发服务。
06档案
- 获奖日期
- 2026-10-06
- 奖项
- Awwwards SOTD 2026-10-06,The FWA FOTD 2026-09-07
- 站点
- https://drone.riotters.com/
- 署名
- Riotters
- 设计取向
- cinematic
- 技术路线
- scroll
- Awwwards
- 7.68 / 10。Design 7.67 / Usability 7.58 / Creativity 7.71 / Content 7.93。开发奖 7.34。https://www.awwwards.com/sites/lidar-drone-scanning
- The FWA
- 82 POINTS,DAYS 5。https://thefwa.com/cases/lidar-drone-scanning
- 技术栈
- Next.js,three.js r183,Lenis,Rive,Draco,Tailwind CSS,Payload CMS,Vercel
- 资产总计
- 首次打开约 10 到 13 MB,其中悬停视频约 5.3 MB、三维模型约 6.1 MB,滚到底约 16 MB
- 首屏与帧率
- FCP 212–268 ms,无人机约 5 秒完整出现,CLS 0。连续滚动 60 fps